Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en conception de PCB et systèmes embarqués
BONJOUR ET BIENVENUE !!
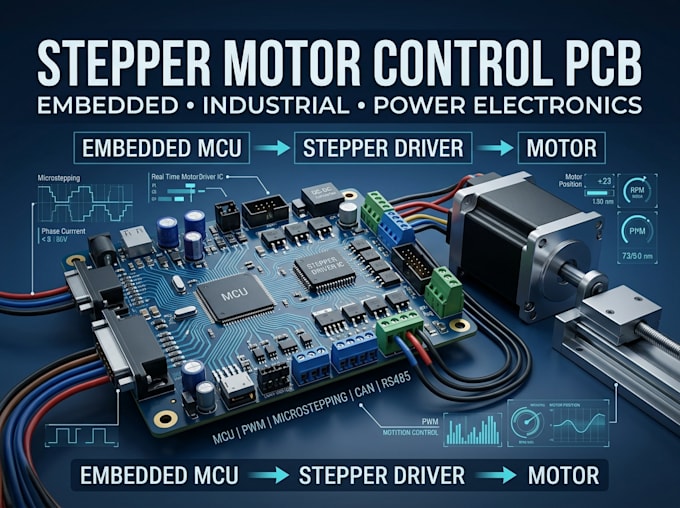
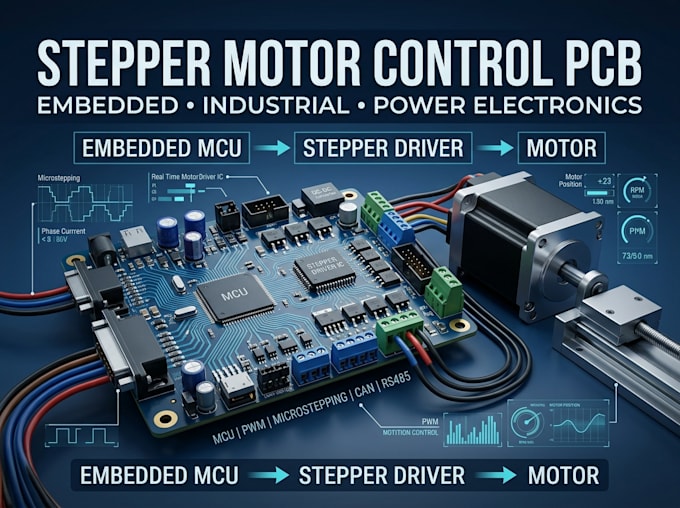
Le mouvement de précision commence par un contrôle synchronisé du moteur, une commutation efficace de l’énergie et du matériel embarqué fiable. Je vais créer une carte PCB embarquée personnalisée avec contrôleur de moteur pas à pas et électronique de puissance industrielle pour la robotique, le CNC, l’automatisation, les actionneurs et les systèmes de positionnement.
Je peux développer votre carte en fonction de la tension/courant du moteur pas à pas, du microstepping, des signaux de contrôle, du retour d’information, de l’alimentation, des interfaces de communication et des dimensions du PCB.
Ce que je fournirai :
Pourquoi me choisir :
Envoyez vos spécifications de moteur, vos besoins en puissance, en microstepping et les dimensions du PCB pour commencer.


Format de fichier:
Gerber
•
VRML
•
BRD
•
3DS
•
Logiciel:
Altium Designer
•
Eagle CAD
•
EasyEDA
•
Fusion 360
•
KiCad
•
Matlab
Interface:
HDMI
•
I2S
•
TDM
•
UART
•
USB
•
SPI
•
I2C
•
BLE
•
BT
•
LTE
Traduction automatique
Pouvez-vous concevoir un circuit imprimé pour contrôleur de moteur pas à pas ?
Oui. Je peux développer le MCU, le pilote de moteur pas à pas, le circuit de contrôle du courant, la phase d'alimentation, la protection, les interfaces et la disposition du PCB.
Pouvez-vous supporter le microstepping ?
Oui. Le contrôleur peut être configuré pour des modes de microstepping adaptés en fonction du pilote et des exigences du moteur.
Pouvez-vous intégrer un encodeur ?
Oui. Un encodeur et d'autres dispositifs de rétroaction peuvent être intégrés pour la surveillance de la position ou les applications de contrôle de mouvement en boucle fermée.
Pouvez-vous ajouter une communication industrielle ?
Oui. Des interfaces telles que CAN, RS485, UART et I2C peuvent être incluses selon les besoins de votre système.