Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD



Traduction automatique
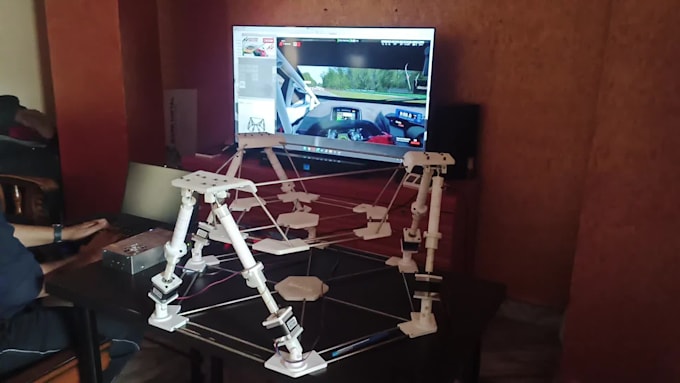
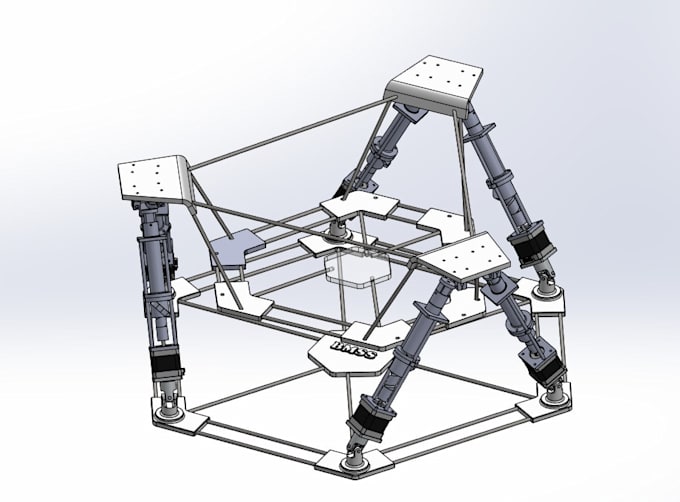
Je crée des systèmes personnalisés de hexapodes 6-DOF et de plateformes Stewart en utilisant SolidWorks, depuis la conception et la modélisation 3D CAD jusqu'au développement de prototypes. Ce service inclut les assemblages mécaniques, l'intégration des actionneurs, la sélection des composants, DFM, dessins techniques et solutions prêtes pour prototype. Mon travail phare est un hexapode miniature 6-DOF qui a été imprimé en 3D, assemblé et testé fonctionnellement. Je peux travailler à partir de croquis, de dimensions, d'images de référence ou de fichiers CAD existants et développer des solutions pratiques pour les plateformes de mouvement, la robotique, les systèmes de simulation et les prototypes mécaniques.
Veuillez informer le freelance de toute préférence ou préoccupation concernant l'utilisation d'outils d'IA dans la réalisation et/ou la livraison de votre commande.
Mechanical Design, Creo and SolidWorks 3D Modeling, Product Design
Langues
Traduction automatique
Traduction automatique
Pouvez-vous créer un hexapode 6-DOF personnalisé ?
Oui. Je peux développer des modèles CAD d’hexapodes 6-DOF et de plateformes Stewart sur mesure en fonction de vos dimensions, exigences de mouvement, composants ou design de référence.
Pouvez-vous travailler à partir d’un croquis ou d’une image de référence ?
Oui. Vous pouvez fournir des croquis, dimensions, images, vidéos ou fichiers CAD existants. Je peux les utiliser comme références pour le développement CAD.
Fournissez-vous les fichiers source SolidWorks ?
Oui. Les fichiers sources SolidWorks modifiables sont inclus si vous choisissez cette option dans le pack. Des fichiers STEP et STL peuvent également être fournis si nécessaire.
Pouvez-vous concevoir l'Hexapode pour l'impression 3D ?
Oui. Je peux préparer les composants en tenant compte de l'impression 3D, comme l'orientation des pièces, l'assemblage, les jeux et la géométrie pratique.
Pouvez-vous fournir des dessins techniques ?
Oui. Des dessins techniques de fabrication peuvent être inclus avec le pack Standard ou Premium, selon les exigences du projet.