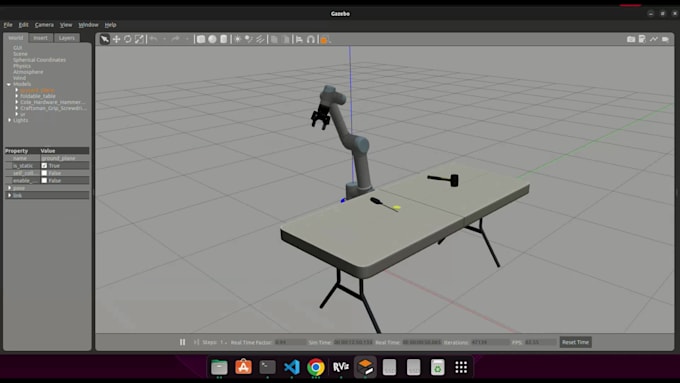
Je vais aider à simuler des bras robotisés avec planification de mouvement et contrôle dans ROS2 Gazebo. Je peux fournir des solutions personnalisées adaptées à vos besoins.
- Simulation de bras robotique dans ROS 2 avec MoveIt et Gazebo
- Planification de trajectoire et contrôle de mouvement (avec les planificateurs MoveIt)
- Configuration du modèle robot URDF/XACRO
- Configuration d’un environnement Gazebo personnalisé pour les tests
- Mise en place d’un espace de travail ROS 2 propre et modulaire
- Démo vidéo de la simulation en fonctionnement
- Support pour des modèles de manipulateurs personnalisés
Pourquoi me choisir ?
- Formation en ingénierie robotique
- Expérience avec les simulations ROS2
- Packages ROS 2 propres et évolutifs