Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
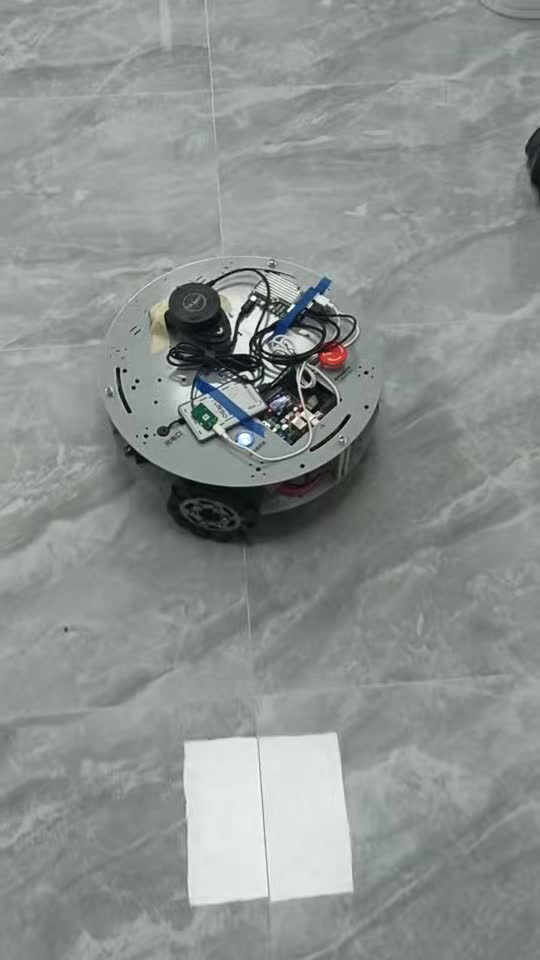
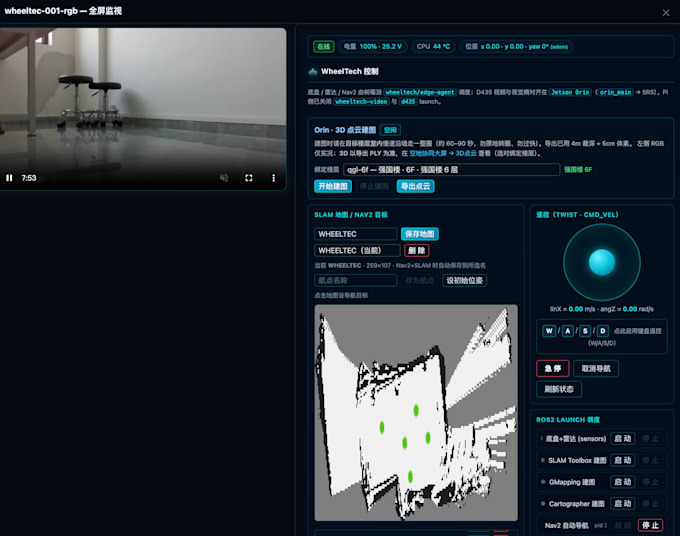
Vous avez un robot mobile Wheeltec mais vous bloquez sur la configuration ROS2, SLAM ou navigation autonome ? Je peux vous aider.
Je me spécialise dans les plateformes Wheeltec utilisant ROS2 Humble et la stack officielle wheeltec_ros2 sur Raspberry Pi et Jetson.
Ce que je fais :
Supporté : kits Wheeltec Mecanum, Omni et Ackermann avec wheeltec_ros2 officiel.
Vous fournissez : modèle du robot, accès SSH/VNC, et votre objectif.
Vous obtenez : fichiers de lancement fonctionnels, carte sauvegardée (Standard+), et un court manuel d’utilisation.
Envoyez-moi un message avec votre modèle Wheeltec avant de commander pour confirmer la portée et le délai.